Mission Planner'daki rally noktasına drone neden gitmiyor
Drone RTL'de Mission Planner'daki rally noktasına gitmiyor, eve dönüyorsa sebep mesafe sınırı, home ayarı ya da yarım yüklemedir. Hangisi olduğunu bulun.
Mission Planner'da sahanın kenarına bir rally noktası koydunuz ve araca gönderdiniz. Drone RTL'e geçince o noktaya gitmiyor, dönüp kalkış yaptığı yere iniyor. GPS sağlam, rota da düzgün.
ArduCopter dönüş yerini RTL'e girdiği anda seçer ve rally noktasını bu seçimde birkaç kontrolden geçirir. Varsayılan ayarlarda noktayı çoğu zaman bu kontrollerden biri eliyor.
Drone dönüş yerini nasıl seçiyor
Otopilot önce drone'a en yakın rally noktasını bulur. Çit (geofence) açıksa çitin dışında kalan nokta bu aramaya hiç girmez.
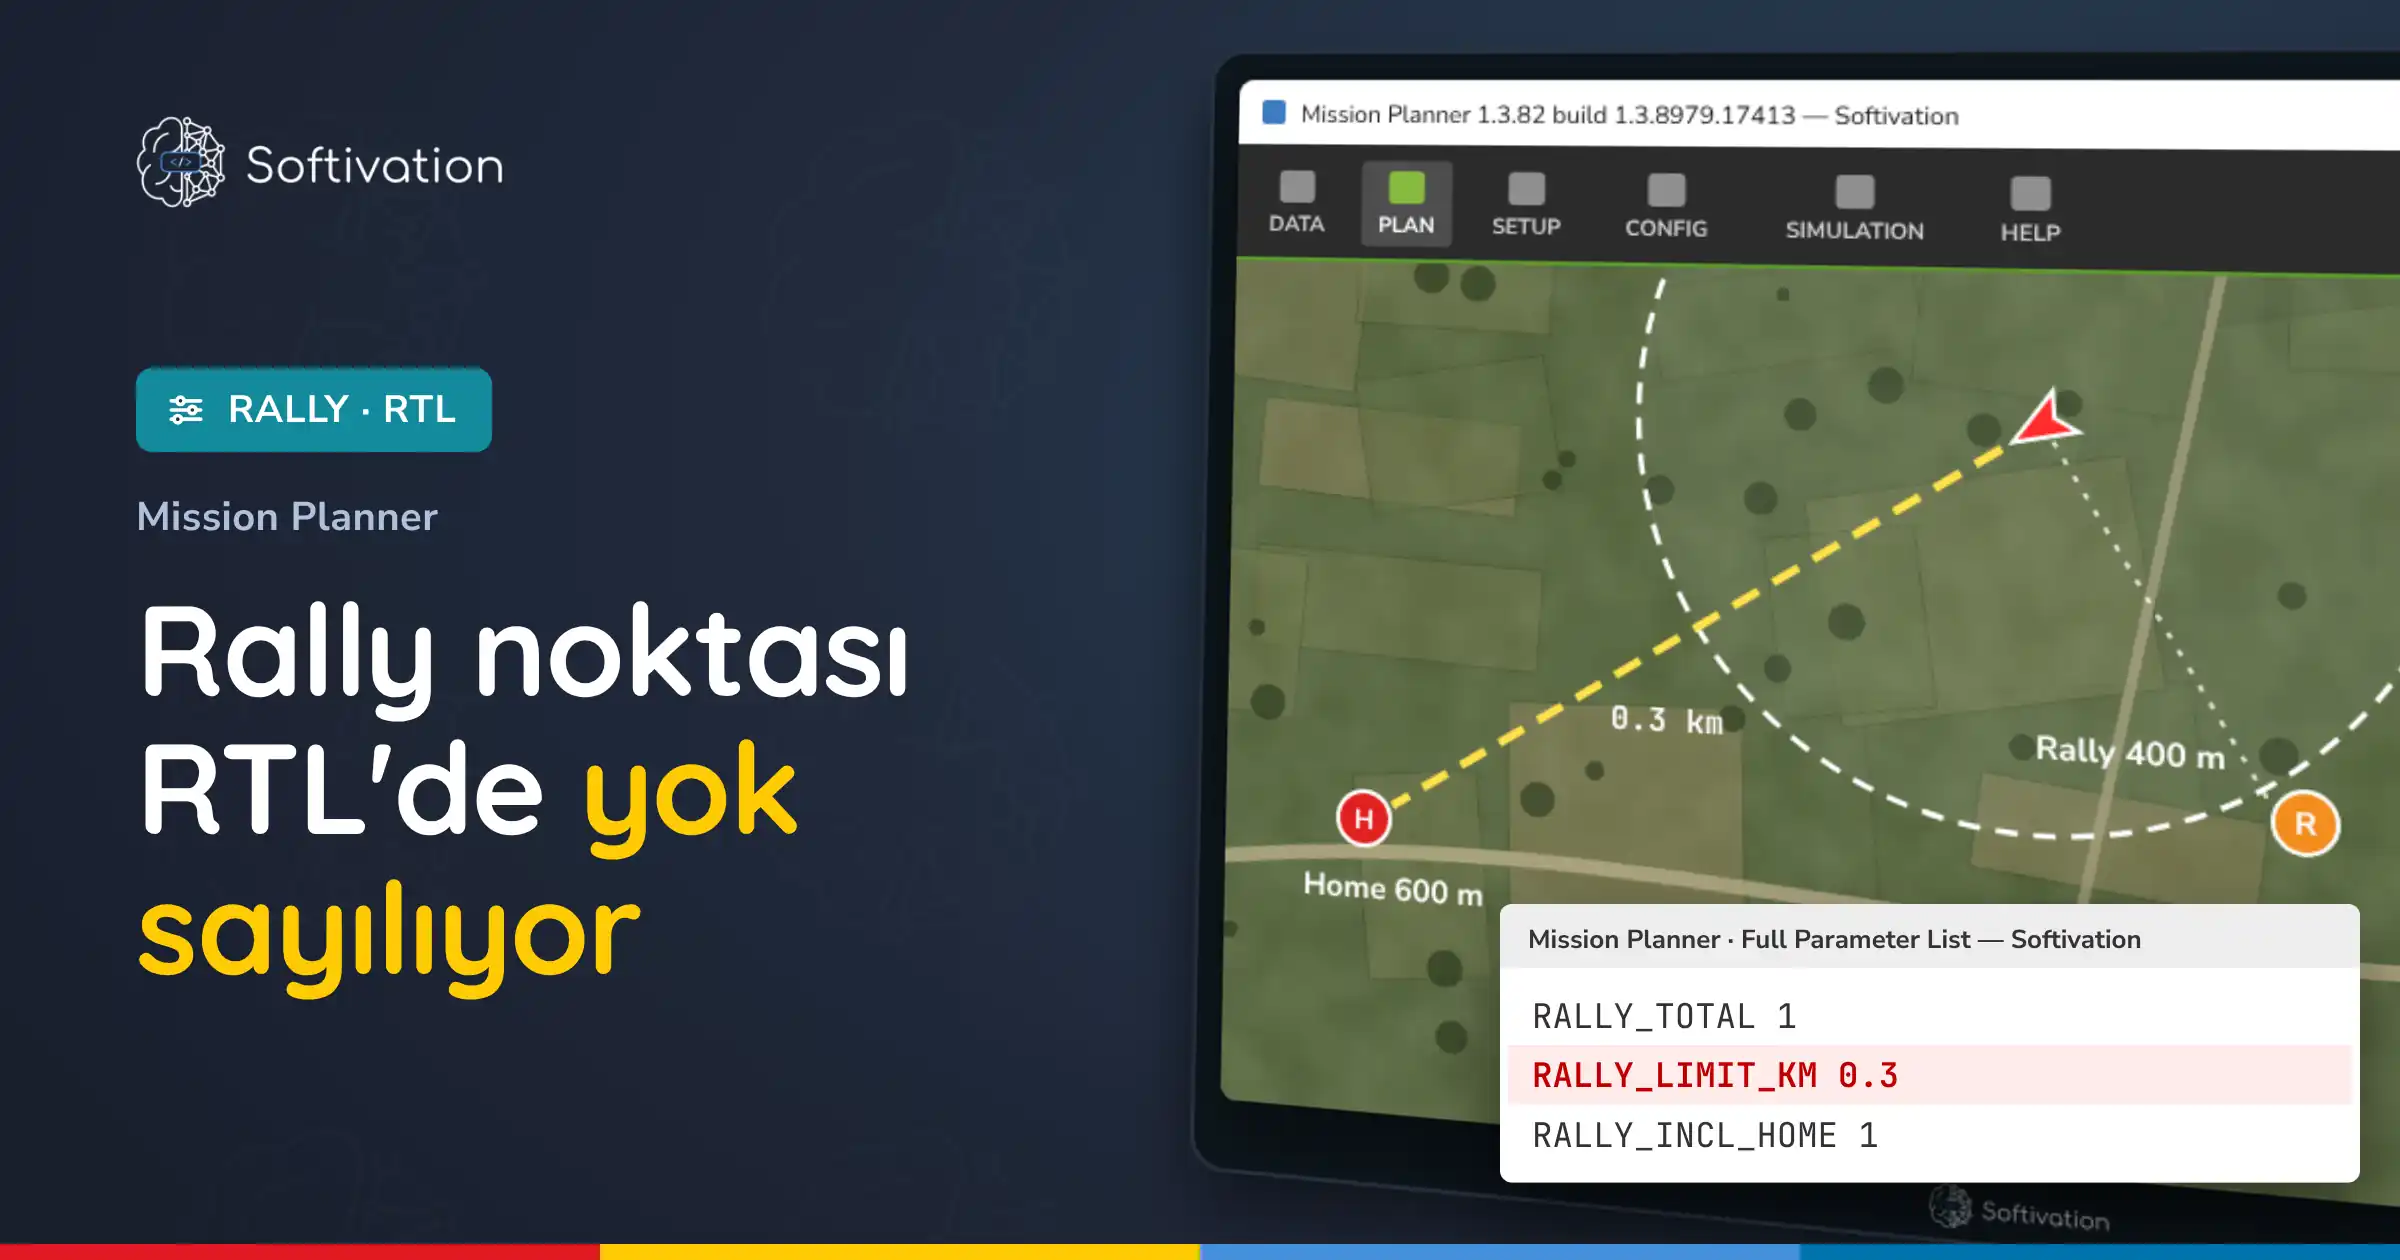
Sonra iki şeye bakar. En yakın rally noktası drone'a RALLY_LIMIT_KM değerinden uzaksa home'a döner. Copter'da bu değer 0.3, yani 300 metredir. Mesafe sınırı tutsa bile RALLY_INCL_HOME 1 iken rally noktası drone'a home'dan yakın değilse otopilot yine home'u seçer.
Şekildeki iki panelde drone aynı yerde: home 600 metre, rally noktası 400 metre uzakta. Soldaki varsayılan ayarda rally noktası 300 metrelik halkanın dışında kaldığı için ok home'u gösteriyor, oysa rally noktası daha yakın.
Aynı konum, iki ayar: RTL nereye döner

Parametre listesindeki açıklamayı okuduysanız burada başka bir davranış beklersiniz. Açıklamaya göre sınır aşılınca drone ancak home daha yakınsa home'a döner. Kod bu ikinci şartı aramıyor: en yakın nokta sınırın dışındaysa home'a döner. Resmî rally sayfası da kodla aynı şeyi anlatıyor.
Rally noktası araca hiç gitmemiş olabilir
Noktayı haritada görmeniz araçta olduğunu göstermez. Rally noktasını FLIGHT PLAN ekranında haritaya sağ tıklayıp Rally Points > Set Rally Point ile koyar, araca Rally Points > Upload ile gönderirsiniz.
Gönderdikten sonra CONFIG sekmesindeki Full Parameter List'te RALLY_TOTAL satırına bakın. Haritadaki nokta sayısını görmelisiniz. 0 görüyorsanız araçta rally noktası yok demektir.
RALLY_TOTAL'ın dolu görünmesi de tek başına yetmez. Upload önce bu değeri yazar, noktaları sonra gönderir. Noktalar yolda kalırsa sayı dolu, liste boş kalır. Rally Points > Download ile noktaları geri okuyun, haritaya aynı noktalar gelmeli.
Mission Planner'ı Türkçe kullanıyorsanız menüye dikkat edin. Türkçe çeviride Upload "Kaldirma", Download "Yukleme" diye geçiyor. "Yukleme"ye basarsanız araçtaki noktalar ekrana iner, sizinkiler araca gitmez. "Inis noktalarini temizle" ekranla birlikte araçtaki RALLY_TOTAL değerini de o anda 0 yapar.
Ayarı sahanıza göre değiştirin
Drone'un parkurun her yerinden rally noktasına dönmesini istiyorsanız iki parametreyi birlikte değiştirin. Yalnız RALLY_INCL_HOME'u 0 yapmak yetmez, çünkü 300 metre sınırı home'u yine geri getirir.
RALLY_LIMIT_KM   0    # mesafe sınırı yok, en yakın rally noktası seçilir
RALLY_INCL_HOME  0    # home aday değil, daha yakın olsa da seçilmez
Bu iki değeri yazıp drone'u RTL'e aldığınızda haritada drone rally noktasına yönelir ve oraya iner. Home 200 metre, rally noktası 450 metre uzaktayken de drone rally noktasına gider.
Drone yine home'a dönüyorsa çiti kontrol edin. FENCE_ENABLE 1 ise rally noktasının çitin içinde olduğuna bakın. Dışarıdaki noktayı otopilot hesaba katmaz.
Sınır 0 iken başka bir sahadan kalan rally noktasını silmeden uçarsanız drone ona gider. Sahaya her geldiğinizde Rally Points > Download ile araçtaki listeyi kontrol edin.
Örnek: çadırdan uzak bir dönüş alanı
Takım çadırı kalkış alanının hemen yanında ve RTL'in oraya inmesini istemiyorsunuz. Parkurun karşı ucuna bir rally noktası koydunuz. Drone home'dan 600, rally noktasından 400 metre uzaktayken RTL'e geçerse varsayılan ayarda çadırın yanına döner.
Aynı konumda RALLY_LIMIT_KM 0 ise drone parkurun karşı ucuna gider. Çadırın yanına hiç dönmemesini istiyorsanız RALLY_INCL_HOME'u da 0 yapın. Rally noktası home'dan uzak kalsa bile seçilir.
Rota, parametre ve telemetri sorunlarının devamı Sıfırdan Mission Planner Eğitimi içinde.
Hata Mesajları ve Anlamları
Failed to save rally point
Sağ tık menüsündeki Upload bir noktayı araca yazamadı ve kalanları göndermeden durdu. Upload eski rally mesajlarını kullanır. Kartınızın firmware'i bu mesajları tanımıyorsa da bu satırı görürsünüz. Noktaları FLIGHT PLAN'da MISSION yazan açılır kutuyu RALLY yapıp haritaya ekleyin ve Write ile gönderin.
Rally upload timeout
Rally noktalarını görev protokolüyle yükleyen bir yer istasyonu ya da kod kullanıyorsanız bu satır otopilottan gelir: yükleme yarıda kalmıştır. Gönderimi tekrarlayın, sonra RALLY_TOTAL değerini kontrol edin.
Bu yazı işinize yaradı mı?
Bu konuyu baştan sona öğrenin
Sezon: altı eğitimin hepsi 9 ay, ayda ₺790. Lise ve üniversite öğrencisine ayda ₺390, üye kodunuzla ilk ay ₺351. İstediğiniz ay bırakırsınız. Sezon'a başlayın · Öğrenciyim