Pixhawk Leaning hatası veriyor, önce HUD'daki eğime bak
Pixhawk Leaning hatası veriyor ve ARM'a basınca motorlar dönmüyorsa otopilot drone'u eğik sanıyordur. Eğimin zeminden mi kalibrasyondan mı geldiğini ayır.
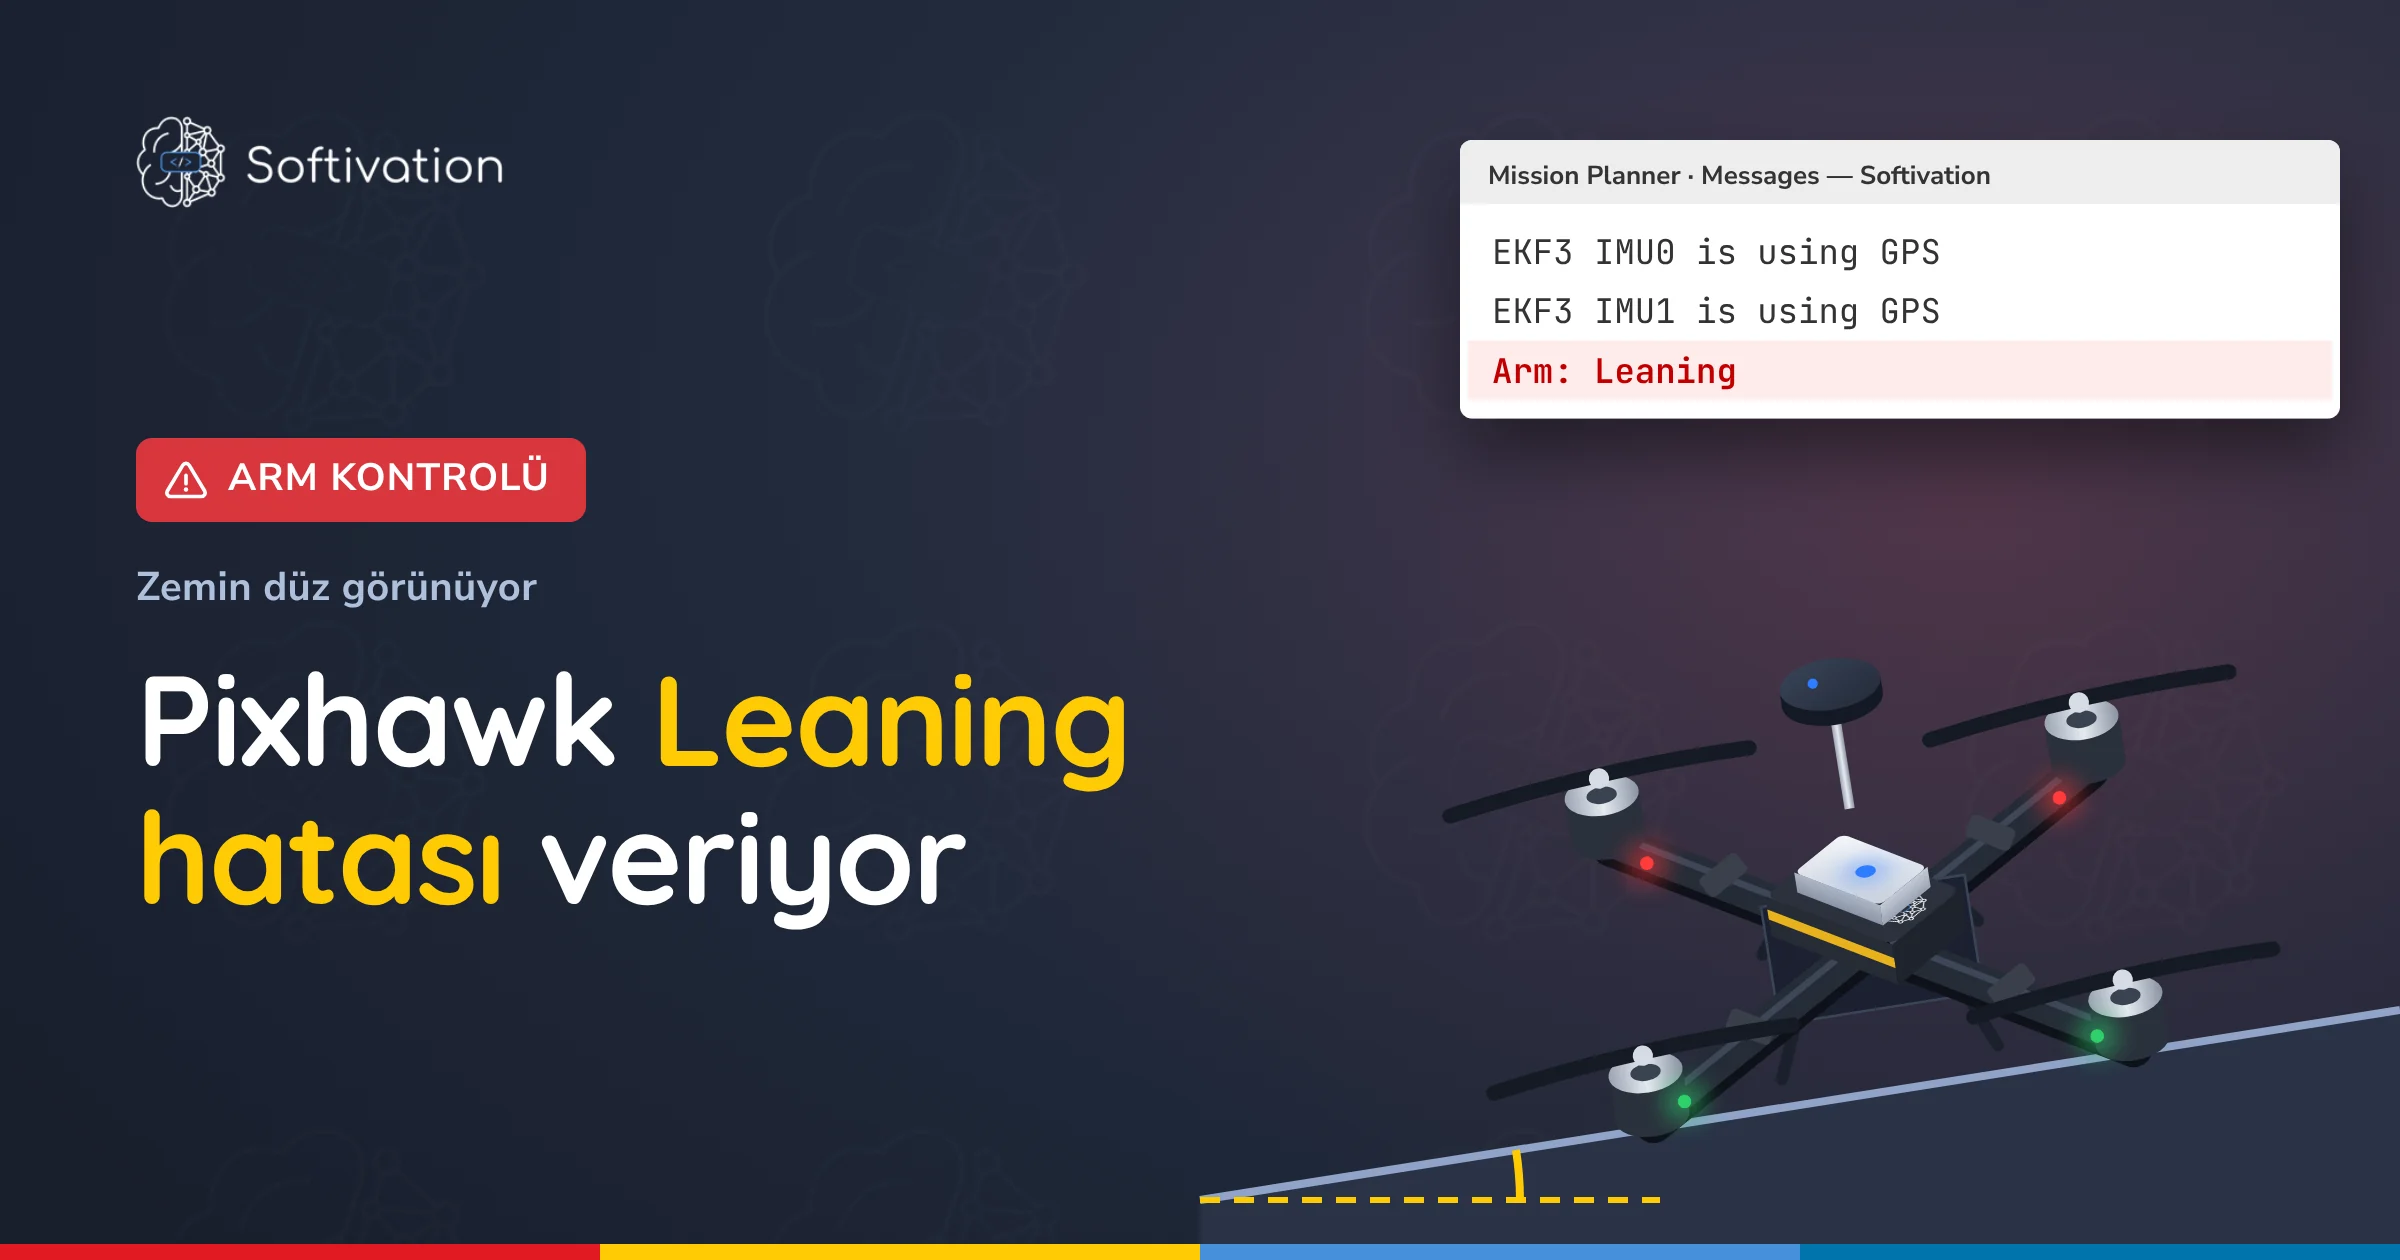
ARM'a basınca motorlar dönmüyor, ekranda Leaning yazıyor
Batarya takılı, GPS oturdu, Mission Planner'da kırmızı bir uyarı yok. ARM'a bastığın anda Messages sekmesine tek satır düşüyor: Arm: Leaning. Motorlar kıpırdamıyor, drone ise gözüne düz duruyor.
Leaning, otopilotun drone'u eğik saydığı anlamına gelir. Eğim ya gerçekten zeminden geliyordur ya da otopilotun "düz" kabul ettiği referans kaymıştır. Hangisi olduğunu masada birkaç adımda ayırabilirsin.
Uyarı neden ancak ARM'a basınca çıkıyor
Drone DISARM beklerken otopilot PreArm kontrollerini sürekli koşturur ve sorun varsa ekrana basar. Eğim kontrolü bu listede yok. Yalnızca ARM isteği geldiği anda, son kontrollerle birlikte çalışır.
Bu yüzden HUD ve Messages temiz kalır, sorun ancak düğmeye bastığında ortaya çıkar. Önceki PreArm uyarılarını temizledikten hemen sonra bu satırla karşılaşman da bundan.
Otopilot eğimi nasıl hesaplıyor
Sınırı ATC_ANGLE_MAX parametresi koyar, varsayılanı 30 derecedir. Otopilot roll ile pitch'i bu sınırla tek tek kıyaslamaz. İkisinden tek bir toplam eğim hesaplar ve onu karşılaştırır.
Aşağıdaki şekilde kesikli kutunun sağ üst köşesine bak. Roll ve pitch'in ikisi de 10 derecenin altında kalsa bile köşe, 10 derecelik kırmızı eğrinin dışına taşıyor.
Eğimler tek tek sınırın altında, toplam eğim üstünde

Diyelim ki ilk denemelerde drone sert yatmasın diye ATC_ANGLE_MAX'ı 10'a indirdin. Drone hafif eğimli bir zeminde duruyor, kart da gövdede biraz yatık.
HUD'da roll 8,4, pitch 8,4 okursun. Tek tek bakınca ikisi de sınırın altında, ama toplam eğim 11,8 derece eder ve ARM isteği Leaning ile geri döner. Aynı drone düz bir masada ya da sınır 30'dayken sorunsuz ARM olur.
Eğim nereden geliyor
Sahada dört kaynak öne çıkıyor. Her birinin HUD'da bıraktığı iz farklı:
- Zemin eğik. Drone'u düz bir masaya koyunca HUD'daki ufuk düzeliyorsa sorun zemindir.
- Calibrate Level'ı eğik bir yüzeyde yaptın. Masada da birkaç derece eğim kalıyorsa otopilotun düz referansı kaymıştır.
- Kartın yönü yanlış tanımlı. Ufuk 90 ya da 180 derece dönmüşse kart gövdeye tanımlandığından farklı yönde takılıdır.
- Sınır düşürülmüş. ATC_ANGLE_MAX küçükse birkaç derecelik eğim bile ARM'ı durdurur.
Eski rehberlerde geçen ANGLE_MAX, ArduCopter 4.7'de ATC_ANGLE_MAX oldu ve birimi santiderece yerine derece. Eski bir forum konusunda gördüğün 3000, yeni sürümde 30 demek.
Çözüm
- Gör: drone'u düz bir masaya koy, DATA ekranında Status sekmesini aç ve roll ile pitch değerlerine bak. Masada ikisi de 1 derecenin altındaysa sorun sahadaki zemindir, drone'u düz bir yere taşı. Değilse: sıradaki adıma geç.
- Gir: ufuk 90 ya da 180 derece dönükse kartın montaj yönünü AHRS_ORIENTATION ile düzelt, otopilotu yeniden başlat ve ivmeölçer kalibrasyonunu baştan yap. Gör: HUD'daki ufuk masayla paralel olur.
- Gir: birkaç derece eğim kaldıysa drone'u düz bir yüzeye koy, SETUP > Mandatory Hardware > Accel Calibration ekranında Calibrate Level'a bas. Gör: Messages'ta Trim OK satırı çıkar. Değilse: sıradaki adıma geç.
- Gir: aşağıdaki iki parametreyi varsayılana döndür. Gör: ARM isteğinde Arming motors satırı gelir.
# Mission Planner > CONFIG > Full Parameter List
# ArduCopter 4.7.2 varsayilanlari
ATC_ANGLE_MAX,30
ARMING_SKIPCHK,0
# AHRS_TRIM_X ve AHRS_TRIM_Y'yi elle yazma,
# SETUP > Accel Calibration > Calibrate Level hesaplar
Calibrate Level'a bastığında Messages'ta şuna benzer bir satır görürsün. Sayılar senin kartının o anki eğimidir, örnekteki sıfıra yakın değerler düz bir yüzeyden geliyor:
Trim OK: roll=0.00 pitch=-0.01 yaw=0.00ARMING_SKIPCHK ile kontrolü kapatırsan motorlar döner, ama kayık referans yerinde kalır ve drone havada o yöne sürüklenir.
Hata Mesajları ve Anlamları
Arm: Leaning
Toplam eğim ATC_ANGLE_MAX'ı aşıyor. Önce masada roll ve pitch'e bak, sonra sınırın varsayılanda olup olmadığını kontrol et.
trim over maximum of 10 degrees
Calibrate Level, 10 dereceden büyük bir eğimi düzeltmez ve bu satırla vazgeçer. Kart gövdeye çok yatık takılmış ya da yönü yanlış tanımlanmış demektir.
PreArm: Bad parameter: ATC_ANGLE_MAX must be >= 10 and <= 80
Sınıra 10'dan küçük ya da 80'den büyük bir değer girilmiş. Mesaj Messages'ta iki satıra bölünmüş görünebilir, ikinci satır "and <= 80" ile başlar.
Devamı kursta
ARM isteğinde kontrollerin hangi sırayla koştuğu, kayıtta eğimin hangi alanlarda göründüğü ve kalibrasyonu bozan adımlar Sensörlerden Uçuşa Temel İHA Eğitimi'nin Kalibrasyon bölümünde ayrıntılı anlatılıyor.
Bu yazı işinize yaradı mı?
Bu konuyu baştan sona öğrenin
Sezon: altı eğitimin hepsi 9 ay, ayda ₺790. Lise ve üniversite öğrencisine ayda ₺390, üye kodunuzla ilk ay ₺351. İstediğiniz ay bırakırsınız. Sezon'a başlayın · Öğrenciyim