Mission Planner'da görev hızı değişmiyor, sütunlara bak
Mission Planner'da görev hızı değişmiyorsa DO_CHANGE_SPEED satırındaki Type ve Speed kutularına, m/s birimine, kısa bacaklara ve mod geçişine sırayla bak.
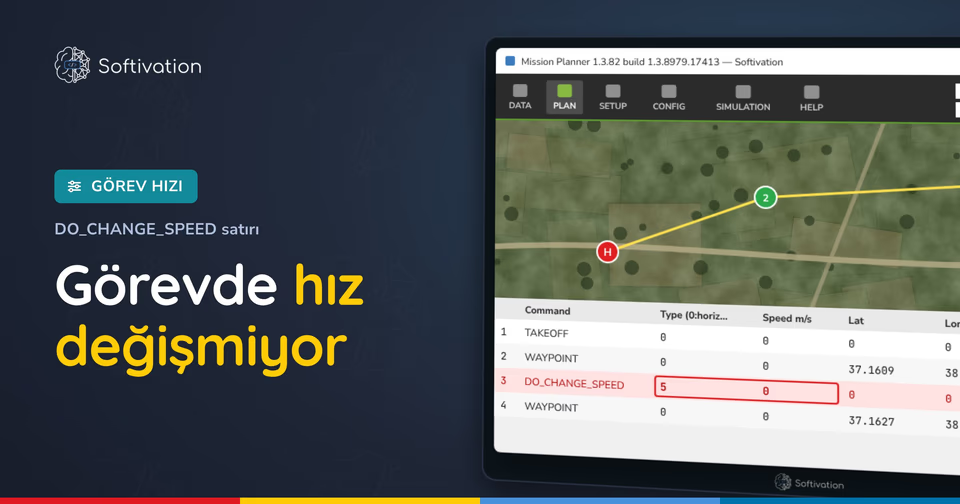
Plan ekranında DO_CHANGE_SPEED satırını eklemişsin, görevi yazmışsın, drone yine aynı hızla uçuyor. Ya da hız bir bacakta tutuyor, sonraki bacakta eski değerine dönüyor.
Çoğu zaman sorun satırın hangi kutusuna ne yazdığında ve görevin nasıl kurulduğunda çıkar. Aşağıdaki beş kontrolü sırayla yaparsan hızın neden değişmediğini birkaç dakikada bulursun. Verilen sayılar ArduCopter 4.7.2'ye aittir.
Hız satırı hangi bacakta devreye girer
Görevde hızı DO_CHANGE_SPEED satırı değiştirir. Bu bir DO satırıdır: üstündeki waypoint tamamlanınca çalışır ve o andan sonraki bacaklara uygulanır.
Teknofest'teki yük bırakma görevini düşün. Hedefe yaklaşırken yavaşlamak istiyorsan hız satırını hedeften bir önceki waypoint'in hemen altına koyarsın; drone o noktaya varınca yavaşlar ve hedef bacağını düşük hızla uçar.
Hızı yanlış kutuya yazmak
Copter görevinde DO_CHANGE_SPEED satırının ilk sütununun başlığı Type (0:horiz,2:up,3:down), ikincininki Speed m/s'dir. Alışkanlıkla hızı ilk kutuya yazarsan satır Type 5, Speed 0 olur.
Otopilot bu satırı çalıştırır ama hız sıfır olduğu için hiçbir şeyi değiştirmez. Messages sekmesinde satırın çalıştığını söyleyen mesaj yine çıkar, hata bu yüzden gözden kaçar.
Type 2 yalnızca tırmanma hızını, Type 3 yalnızca alçalma hızını değiştirir. Yatay hız için Type'ı 0 bırak; Copter 0 ile 1'i aynı işler.
Hız kutusunun birimi m/s
ArduCopter 4.7'de görevin varsayılan hızı WP_SPD parametresidir; birimi m/s, varsayılanı 10. Eski sürümlerde bu iş WPNAV_SPEED'deydi ve birimi cm/s idi. Kartı güncellediğinde firmware eski değeri 100'e bölüp WP_SPD'ye taşır.
Görev satırındaki hız da m/s'dir. Eski alışkanlıkla 500 yazarsan otopilot bunu 500 m/s olarak alır ve üst sınırla kırpmaz. Drone o hıza çıkamaz ama beklediğin yavaş uçuş yerine gövdesinin ve eğim sınırının izin verdiği en yüksek hızla gider.
Bacak kısaysa hız oluşmuyor
Waypoint'lerde bekleme (Delay) varsa drone her noktada durur ve sonraki bacakta sıfırdan hızlanır. Hızlanma WP_ACC ile sınırlıdır (varsayılan 2,5 m/s²); kısa bacakta drone hedef hıza varmadan frenlemeye başlar.
Durup kalkan bacakta drone ne kadar hızlanabiliyor
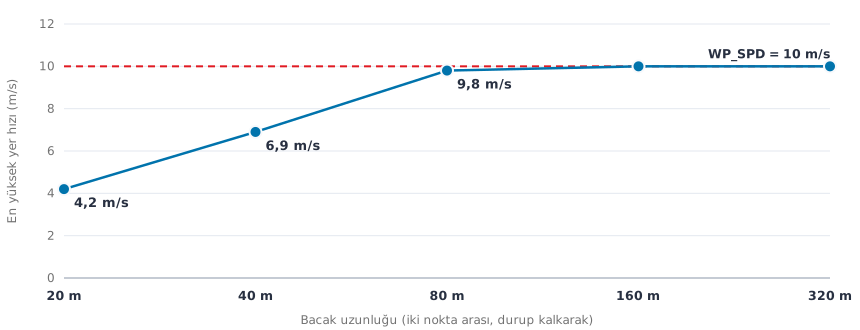
Şekilde 20 m'lik bacakta drone en fazla 4,2 m/s'ye, 40 m'de 6,9 m/s'ye çıkıyor ve 10 m/s'lik kesikli çizgiye ancak 160 m'de oturuyor. Noktaları 30 metrede bir koyduğun bir görevde hız satırına 8 yazmak bu yüzden fark yaratmaz.
Moddan çıkıp dönünce hız sıfırlanıyor
Görevin ortasında kumandadan LOITER'a alıp tekrar AUTO'ya dönersen görev kaldığı satırdan devam eder. Otopilot DO_CHANGE_SPEED ile verdiğin hızı ise siler ve drone WP_SPD ile gider: 5 m/s'lik bir bacakta dönüşten sonra hız 10 m/s'ye çıkar.
RTL de görevdeki hızı kullanmaz. RTL_SPEED_MS 0 ise drone eve WP_SPD ile döner.
Yavaş uçması gereken bir bacakta mod değiştirme ihtimalin varsa hızı WP_SPD ile ver; görev satırındaki hız dönüşte silinir, WP_SPD kalır.
Çözüm: hızı doğru yazılmış örnek görev
Aşağıdaki metni hiz_testi.waypoints adıyla kaydet ve Plan ekranında dosyadan görev yükle. Koordinatları kendi sahana göre değiştir; 3. satır yatay hızı 5 m/s yapar.
QGC WPL 110
0	1	0	16	0	0	0	0	37.1591	38.7969	500	1
1	0	3	22	0	0	0	0	0	0	20	1
2	0	3	16	0	0	0	0	37.1608966	38.7969	20	1
3	0	3	178	0	5	0	0	0	0	0	1
4	0	3	16	0	0	0	0	37.1626932	38.7969	20	1
5	0	3	20	0	0	0	0	0	0	0	1
Her satırda sütunlar sırasıyla şöyle: sıra, current, frame, komut, P1'den P4'e dört parametre, enlem, boylam, irtifa, autocontinue. 178 DO_CHANGE_SPEED komutudur; P1 Type, P2 Speed kutusudur. Mission Planner'da açtığında 3. satırda Type 0, Speed m/s 5 görmelisin.
Ne göreceksin
Görevi yazıp AUTO'ya alırsan Messages sekmesinde şu mesajlar gelir:
Mission: 1 Takeoff
Mission: 2 WP
Reached command #2
Mission: 3 ChangeSpeed
Mission: 4 WP
Reached command #4
Mission: 5 RTL
Quick sekmesindeki groundspeed, 2. noktayı geçtikten sonra 5,0'a iner ve 4. noktaya kadar orada kalır. RTL başlayınca drone yeniden WP_SPD'ye hızlanır.
Hata Mesajları
Mission: 3 ChangeSpeed
Satırın başladığını söyler, hızın değiştiğini söylemez. Speed kutusu 0 ya da negatifse otopilot bu satırda hiçbir şey yapmaz; satırı açıp ikinci sütuna bak.
Auto mission changed, restarted command
Drone AUTO'da uçarken görevi düzenleyip yeniden yazdığında çıkar. Otopilot o an uçtuğu waypoint komutunu baştan başlatır.
Auto: Missing Takeoff Cmd
Drone yerde ve ARM edilmişken AUTO'ya alırsan, görevin ilk navigasyon komutu TAKEOFF değilse bu mesaj gelir ve mod değişmez. Hız satırını en üste koymak sorun çıkarmaz; ilk waypoint'i TAKEOFF'un önüne almak çıkarır.
Görev hızını baştan sona yönetmek
Görev tablosundaki sütunları ve rota planlamayı Sıfırdan Mission Planner eğitiminde adım adım bulursun. Bu konudaki ders hız satırının otopilotta hangi sırayla işlendiğini, log'da hızın neden tutmadığını nasıl ayıracağını ve PX4'teki karşılığını kapsar.
Bu yazı işinize yaradı mı?
Bu konuyu baştan sona öğrenin
Sezon: altı eğitimin hepsi 9 ay, ayda ₺790. Lise ve üniversite öğrencisine ayda ₺390, üye kodunuzla ilk ay ₺351. İstediğiniz ay bırakırsınız. Sezon'a başlayın · Öğrenciyim
 Sıfırdan Mission Planner Eğitimi Mission Planner ile İHA kontrolü, SITL ile sanal uçuş, 3D harita ve rota planlama. Sezon'da · tek başına ₺1.490Eğitimi inceleyin
 Sensörlerden Uçuşa Temel İHA Eğitimi Sensörler, uçuş kontrol kartları, uçuş modları ve kalibrasyon. Kod bilgisi gerekmez. Sezon'da · tek başına ₺1.990Eğitimi inceleyin