ArduPilot kumanda kesilince failsafe'e geçmiyor (RSSI var)
ArduPilot'ta kumanda sinyali kesilince failsafe'e geçmeyebilir; RC_FS_TIMEOUT ve FS_THR_VALUE tetiklenmez, çünkü alıcı hold modunda son değeri gönderir.
Alıcı ekranı RSSI dolu gösteriyor, kumandayı kapatıyorsun ama drone GUIDED ya da AUTO'dan çıkmıyor, eve dönmüyor. Failsafe hiç tetiklenmemiş gibi davranıyor.
Sebep çoğunlukla ArduPilot'ta değil, alıcının kendi ayarında. Sinyal kesilince alıcının ne yapacağını kendi menüsünden seçtiğin mod belirliyor. O mod yanlışsa otopilot sinyalin kesildiğini hiç öğrenemiyor.
Otopilot sinyal kaybını nasıl anlıyor
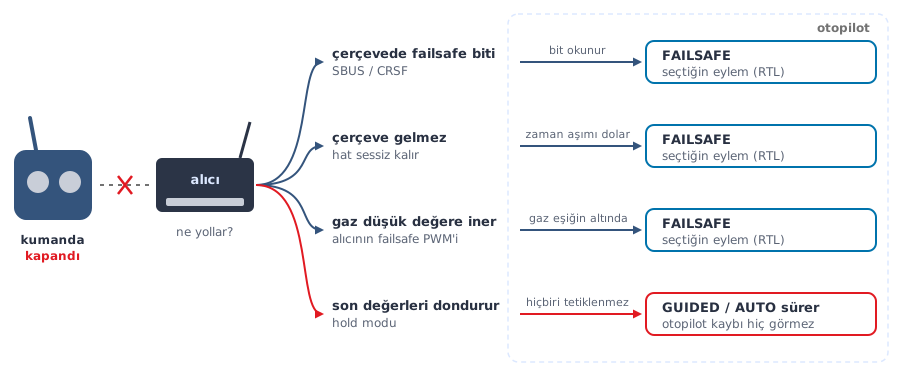
ArduPilot sinyal kaybını üç bağımsız yoldan yakalar. SBUS ya da CRSF gibi protokollerde alıcı çerçeveye bir failsafe biti koyar. Hiç çerçeve gelmiyorsa bir zaman aşımı sayacı dolar. Gaz kanalının PWM değeri belirlediğin eşiğin altına düşerse de failsafe başlar.
Ucuz ya da varsayılan ayarlı bir alıcı, sinyal kesilince bu üç yolun hiçbirini tetiklemeyebilir. Son gelen kanal değerlerini dondurup göndermeye devam eder. Üreticiler buna genelde "hold" modu der. Şekildeki en alt dal bu durum: kanallar canlı görünür, otopilot için kumanda hâlâ oradadır.
Kumanda kapanınca alıcı dört şeyden birini yapar
Hangi ayar neyi belirliyor
Zaman aşımı yolunu RC_FS_TIMEOUT, gaz eşiği yolunu FS_THR_VALUE belirler. Havadayken ne olacağını FS_THR_ENABLE seçer. ArduCopter'ın varsayılanları şunlar:
FS_THR_ENABLE=1 FS_THR_VALUE=975 RC_FS_TIMEOUT=1.0Bu ayarlarla sinyal tamamen kesilirse failsafe yaklaşık 1,1 saniyede devreye girer. Gaz eşiğin altına düşüp orada kalırsa otopilot art arda üç düşük kare bekler, sonra failsafe'i başlatır.
Sahada ne kontrol edilir
Alıcını bağla, kumandayı kapat ve çıkışını izle. Kanal değerleri ya hemen durmalı ya da alıcının failsafe için ayırdığın PWM değerine düşmeli.
Değerler olduğu gibi kalıyorsa alıcı hold modundadır. Alıcının menüsünden ya da bind prosedüründen failsafe moduna geçirmen gerekir. Bunu yalnızca kendi alıcında, kendi ayar menüsünde görebilirsin.
Örnek: Kalkıştan önce drone yerde ve ARM'sız dururken kumandayı kapat, Mission Planner'ın mesaj sekmesine bak. Bir iki saniye içinde Radio Failsafe - Disarming satırı düşüyorsa otopilot kaybı görüyor, kalkabilirsin. Hiçbir satır gelmiyor ve kanal çubukları son değerlerinde duruyorsa şekildeki kırmızı dal sende çalışıyor demektir; havada kumanda giderse drone GUIDED'da yoluna devam eder.
Hata Mesajları ve Anlamları
Radio Failsafe - Disarming
Drone yerdeyken ve henüz kalkmamışken sinyal kaybı algılandığında görünür. Otopilot motorları zaten susturur, ekstra bir işlem yapmana gerek yok.
Radio Failsafe
Havadayken tetiklenir. FS_THR_ENABLE parametresinde seçtiğin eylem (varsayılan: RTL) devreye girer.
Radio Failsafe Cleared
Bağlantı geri geldiğinde gelir. Kumandayı tekrar ele alabilirsin.
Bu konu hangi eğitimde işleniyor
Sensörlerden Uçuşa Temel İHA kursunda bu üç yolun kaynak kod satırlarını, gerçek saha vakalarını ve alıcı bazlı failsafe farklarını tek tek işliyoruz.
Bu yazı işinize yaradı mı?
Bu konuyu baştan sona öğrenin
Sezon: altı eğitimin hepsi 9 ay, ayda ₺790. Lise ve üniversite öğrencisine ayda ₺390, üye kodunuzla ilk ay ₺351. İstediğiniz ay bırakırsınız. Sezon'a başlayın · Öğrenciyim