Pixhawk ARM olmuyor (kumanda kalibrasyonu tamam)
Kumanda kalibrasyonu bittiği hâlde drone ARM olmuyorsa otopilot tek bir kanalın PWM ucuna takılmış demektir. Baktığı iki eşik ve bunun kalıcı düzeltmesi.
Kumanda kalibrasyonunu bitirdin. Ekrandaki çubuklar stick'lerle birlikte gidip geliyor, dört kanal da tepki veriyor, kaydetme adımını da geçtin.
Bataryayı takıyorsun, ARM için kolu çeviriyorsun, motorlar kıpırdamıyor. Çoğu kişi burada kalibrasyonu baştan yapar ve ikinci deneme de aynı yere çıkar.
Otopilot, kalibrasyonun geride bıraktığı sayılara takılıyor.
Otopilot iki sayıya bakıyor
Kalibrasyon bittiğinde her kanal için üç değer otopilotta kalır: en düşük PWM, orta nokta ve en yüksek PWM. ARM isteği geldiğinde otopilot bu üç değeri okur, kalibrasyonun ne zaman yapıldığına bakmaz.
Roll, pitch, throttle ve yaw kanallarında ölçüt sabittir. En düşük değer 1300 mikrosaniyeyi geçmeyecek, en yüksek değer 1700'ün altına düşmeyecek. Bir kanal bu pencerenin dışına taşarsa ARM izni çıkmaz.
Şekilde üç kanal var. Üstteki kanalın iki ucu da koyu çizgilerin dışında kaldığı için ARM izni çıkar; ortadaki kanalın uçları pencerenin içinde kaldığı için çıkmaz.
Otopilot her kanalın kayıtlı uçlarına bakar
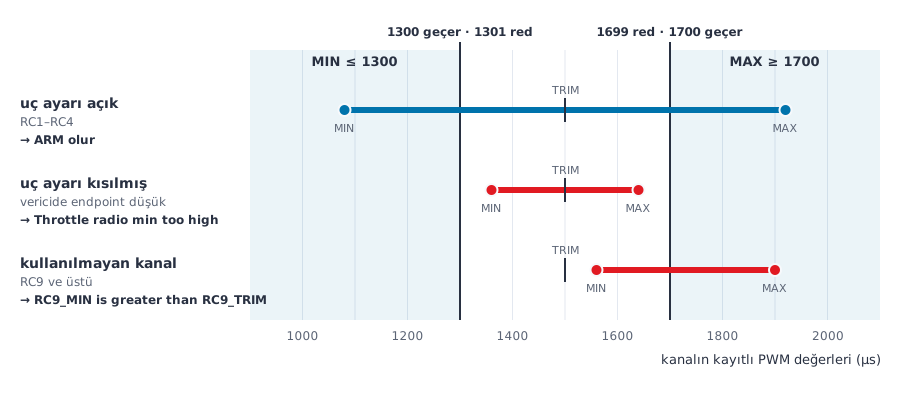
Otopilot iki ayrı kontrol koşturur. Biri yalnızca dört ana kanala bakar, diğeri alıcıdan gelen her kanalda orta noktanın uçlarla tutarlı olup olmadığını arar.
En alttaki satır bu ikinci kontrolü gösteriyor: kanalın alt ucu orta noktasının üstüne çıkmışsa ARM yine reddedilir. İki kontrol de her denemede çalışır, bu yüzden ekrana aynı anda iki farklı uyarı düşebilir.
Kalibrasyonu tekrarlamak en sık yapılan hata. Kalibrasyon vericiden ne geliyorsa onu kaydeder; vericide kanal uç ayarı kısılmışsa stick sonuna kadar gitse bile ikinci kalibrasyon aynı dar aralığı yazar.
Çözüm
Önce vericiye dön. Kanal uç ayarı (endpoint, travel ya da limit adıyla geçer) fabrika değerinin altına çekilmişse alıcıdan çıkan PWM 1300'e inmez. Uç ayarını geri aç, kalibrasyonu bir kez daha yap.
İkinci durum kullanılmayan kanallarda çıkar. Alıcın on altı kanal veriyor ama sen altısını kullanıyorsan, dokuz ve üstündeki kanalların orta noktası uçlarla uyumsuz kalabilir. Bu kanalları elle düzeltmek gerekir.
RC9_MIN,1000
RC9_TRIM,1500
RC9_MAX,2000
RC10_MIN,1000
RC10_TRIM,1500
RC10_MAX,2000
RC11_MIN,1000
RC11_TRIM,1500
RC11_MAX,2000
RC12_MIN,1000
RC12_TRIM,1500
RC12_MAX,2000
Değerleri Mission Planner'ın Full Parameter List ekranına gir, Write Params ile yaz, sonra otopilotu yeniden başlat.
Örnek: Altı kanallı alıcıyı on altı kanallıyla değiştirdin, kalibrasyonu masada yeniden yaptın. Bataryayı takınca ekranda PreArm: RC9_MIN is greater than RC9_TRIM beliriyor; dört ana kanala dokunmamıştın, sorun daha önce hiç bakılmayan dokuzuncu kanalda. Full Parameter List ekranında RC9 ve üstündeki kanalların MIN, MAX ve TRIM değerlerini yukarıdaki gibi düzelt, Write Params'tan sonra otopilotu yeniden başlat.
Kendi kurulumunda ne kontrol edersin
Full Parameter List ekranında arama kutusuna RC yaz. RC1_MIN, RC2_MIN, RC3_MIN ve RC4_MIN değerlerinin dördü de 1300 veya altında olmalı; aynı kanalların MAX değerleri 1700 veya üstünde.
Hangi kanalın taştığını mesajın ilk kelimesi söyler. Throttle yazıyorsa RC3'e bak, roll yazıyorsa RC1'e.
| Mesajdaki kelime | Bakacağın parametre | Beklenen değer |
|---|---|---|
| Roll | RC1_MIN / RC1_MAX | 1300 ve altı / 1700 ve üstü |
| Pitch | RC2_MIN / RC2_MAX | 1300 ve altı / 1700 ve üstü |
| Throttle | RC3_MIN / RC3_MAX | 1300 ve altı / 1700 ve üstü |
| Yaw | RC4_MIN / RC4_MAX | 1300 ve altı / 1700 ve üstü |
ArduCopter 4.7.0'da iki eşik de kapsayıcıdır. RC3_MIN 1300 iken drone ARM olur, 1301'e çıkarırsan "PreArm: Throttle radio min too high" alırsın. Üst uçta RC1_MAX 1700 geçer, 1699 reddedilir.
Hata Mesajları ve Anlamları
PreArm: Throttle radio min too high
RC3_MIN değeri 1300'ün üstünde. Vericideki throttle uç ayarını aç ve kalibrasyonu tekrarla. ARM denemesi sırasında aynı metin "Arm:" önekiyle de gelir.
PreArm: Roll radio max too low
RC1_MAX değeri 1700'ün altında kalmış. Roll stick'i sağ uca kadar gitmiyor ya da vericide o kanalın üst ucu kısılmış. Aynı mesaj pitch, throttle ve yaw için kanal adı değişerek çıkar.
PreArm: RC9_MIN is greater than RC9_TRIM
Dokuzuncu kanalın alt ucu orta noktasının üstüne çıkmış. Alıcın bu kanalı üretiyorsa kalibrasyon sırasında bütün switch ve potları uçlara kadar gezdir. Üretmiyorsa değerleri elle düzelt. Aynı mesaj RC16'ya kadar her kanal için çıkabilir.
PreArm: Radio failsafe on
Otopilot verici kapalıymış gibi davranıyor. FS_THR_VALUE değeri RC3_MIN'in altında kalmalı; kalibrasyondan sonra throttle alt sınırı yükseldiyse bu iki sayı çakışır.
PreArm: RC calibrating
Kalibrasyon oturumu kapanmamış. Yer kontrol istasyonunda işlemi bitir, otopilotu yeniden başlat.
Sahada ne değişir
Masada tamamladığın kurulum sahada olduğu gibi kalmaz. Vericide model hafızası değiştirmek, yeni bir uçuş modu switch'i tanımlamak ya da failsafe için throttle aralığını aşağı çekmek RCn_MIN ve RCn_MAX değerlerini yeniden bozar.
Alıcıyı değiştirdiğinde kanal sayısı da değişir. Altı kanal veren bir alıcıdan on altı kanal verene geçtiğinde daha önce hiç bakılmayan kanallar kontrol kapsamına girer.
Eşiklerin resmî tanımı Pre-Arm Safety Checks sayfasında, kalibrasyon prosedürü ise Radio Control Calibration sayfasında duruyor.
Devamı
Kontrolün hangi satırdan çıktığını, parametrelerin kaynak kodda tanımlı gerçek varsayılanlarını ve log üstünden bir dakikada teşhis etmeyi Sensörlerden Uçuşa Temel İHA eğitimi içinde adım adım işliyoruz. Diğer başlıklar için tüm eğitimler sayfasına bakabilirsin.
Bu yazı işinize yaradı mı?
Bu konuyu baştan sona öğrenin
Sezon: altı eğitimin hepsi 9 ay, ayda ₺790. Lise ve üniversite öğrencisine ayda ₺390, üye kodunuzla ilk ay ₺351. İstediğiniz ay bırakırsınız. Sezon'a başlayın · Öğrenciyim